Kapazitive Eingabetechnologien für professionelle Bedieneinheiten
Was sind Kapazitive Eingabetechnologien und Kapazitive Sensoren?
Ein kapazitiver Sensor ermöglicht robuste, geschlossene Bedieneinheiten ohne bewegliche Teile – ideal, wenn Hygiene, Schutzgrad, Designfreiheit und geringe Wartung im Vordergrund stehen. Statt eines mechanischen Kontakts wird eine Änderung elektrischer Größen (Kapazität bzw. Impedanz) ausgewertet, die durch Annäherung oder Berührung entsteht. So lassen sich Tastenfelder, Slider und Wheels hinter Glas oder Kunststoff integrieren, frontseitig abdichten und leicht reinigen. Für Entwickler entscheidet nicht das Grundprinzip, sondern die Gesamtauslegung aus Sensorlayout, Stack-up, Elektronik/Firmware sowie EMV/ESD und Umwelteinflüssen, wie insbesondere Feuchtigkeit und Wasser.
Ein kapazitiver Sensor detektiert Berührung über eine messbare Änderung der Kapazität eines Sensorelements. Das Sensorelement ist typischerweise eine Elektrode auf einer Leiterplatte oder eine transparente Elektrode auf Glas (z. B. ITO).
Die Front kann geschlossen ausgeführt werden, was Schutzgrad und Hygiene vereinfacht. Dafür müssen Empfindlichkeit, Störfestigkeit und Drift durch Umwelteinflüsse aktiv beherrscht werden, zum Beispiel über Kalibrierung, Filter und EMV/ESD-Design.
Von Menschen konzipiert, mit KI visuell umgesetzt.
Finden Sie schnell zu den relevanten Inhalten
Das Hintergrundbild wurde von Menschen konzipiert, mit KI visuell umgesetzt.
Wie funktionieren kapazitve Sensoren?
Self- vs. Mutual Capacitance
In der Praxis dominieren zwei Grundprinzipien: Eigenkapazität (Self Capacitance) und Gegenkapazität (Mutual Capacitance). Beide messen eine Kapazitätsänderung, unterscheiden sich aber im elektrischen Modell, in der Kanalzahl und in typischen Störbildern.
Self Capacitance
Bei Self Capacitance wird die Kapazität jeder einzelnen Elektrode gegen „Masse" bzw. die elektrische Umgebung gemessen. Nähert sich ein Finger, erhöht sich die effektive Kapazität, weil der Finger als zusätzliche Kapazitätsfläche wirkt. Das Verfahren ist oft sehr empfindlich und eignet sich gut für einzelne Tasten oder einfache Slider.
Typische Herausforderungen: starke Beeinflussung durch parasitäre Kapazitäten (Gehäuse, Leiterbahnen, Kabel), Wasser- und Feuchte-Filme sowie Kopplungen zu benachbarten Elektroden. Multi-Touch ist nur eingeschränkt bzw. mit Zusatzlogik möglich.
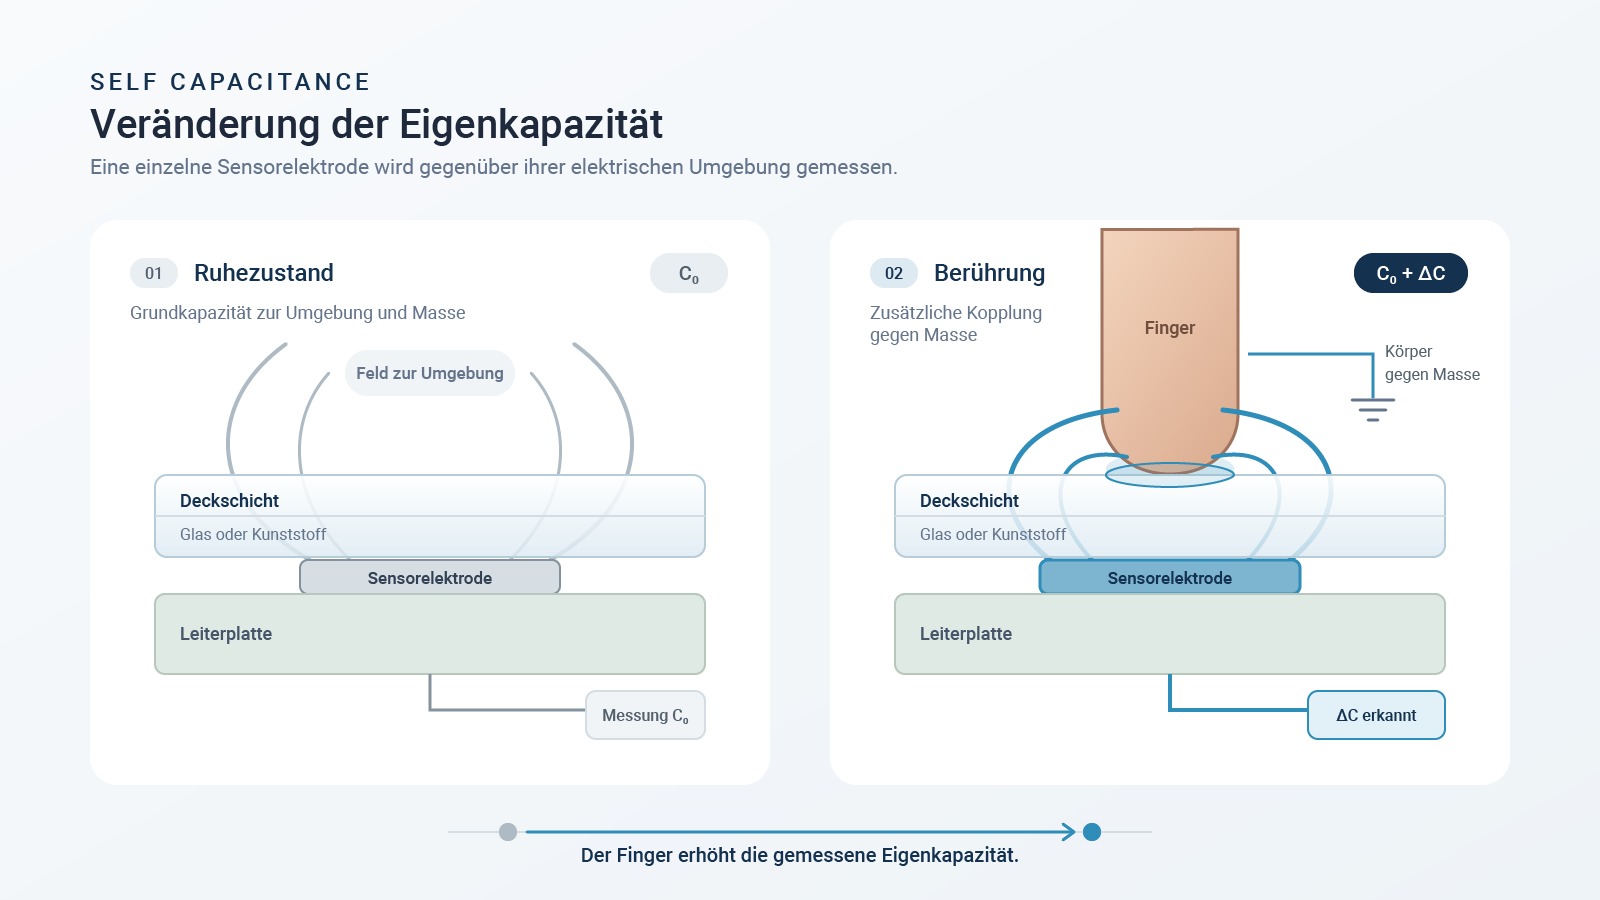
Von Menschen konzipiert, mit KI visuell umgesetzt.
Mutual Capacitance
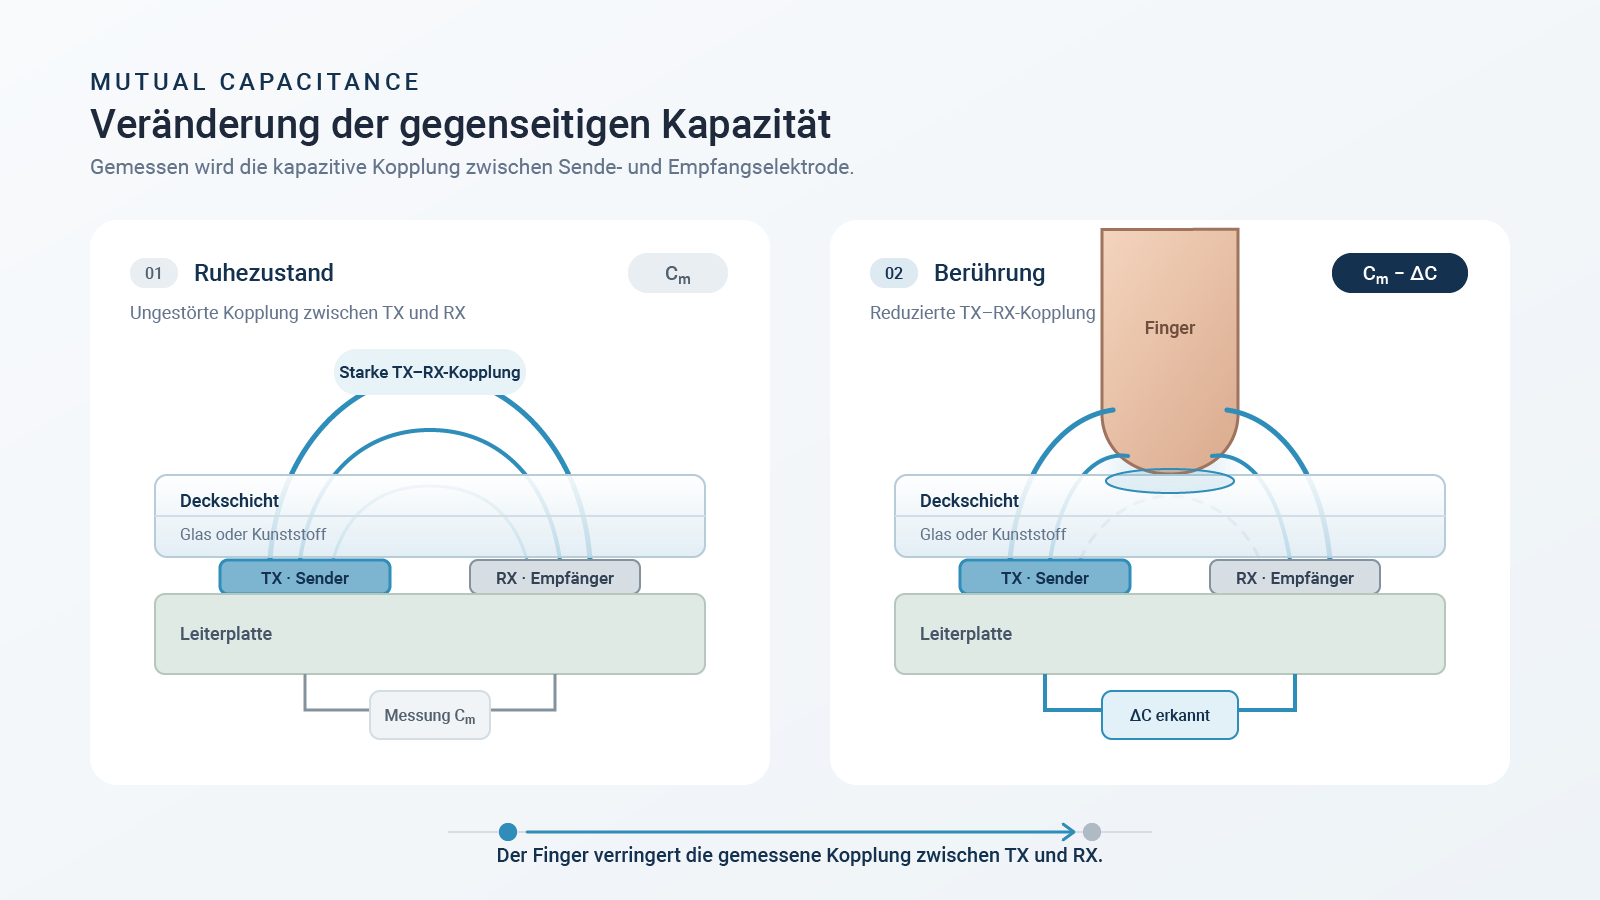
Bei Mutual Capacitance wird die Kapazität zwischen einer Sende-Elektrode (Tx) und einer Empfangs-Elektrode (Rx) gemessen. Im Ruhezustand koppelt ein definierter Feldanteil von Tx nach Rx. Ein Finger in der Nähe verändert das Feld (typisch: Abschirmung/Umleitung), wodurch sich die gemessene Koppelkapazität ändert. Matrixstrukturen und Multi-Touch lassen sich dadurch prinzipbedingt besser realisieren.
Typische Herausforderungen: Flüssigkeiten, die gleichzeitig Tx und Rx bedecken, können die Kopplung ebenfalls verändern. Zusätzlich steigen Komplexität, Scan-Logik und EMV-Anforderungen mit der Matrixgröße.
Direkt nutzbare Design-Faustregeln
-
Empfindlichkeit über Sensorfläche, Abstand und Covermaterial auslegen – nicht „per Software retten“.
-
Luftspalte minimieren und reproduzierbar machen; 1 mm Luft kann wie mehrere Millimeter Glas wirken.
-
Feuchtigkeit und Wasser als eigener Use Case testen (Wasserfilm, Betauung, Reinigungszustände).
💡Tipps aus unserer R&D:
-
Früh mit realem Stack-up testen (Material, Dicke, Kleber, Luftspalt)
-
Kalibrierung so auslegen, dass sie Drift kompensiert, aber keine echten Touches "wegkalibriert".
-
ESD und EMV bereits im Sensorlayout berücksichtigen (Guard, Grounding, Filter, Routing).
Ein belastbares Eingabesystem entsteht durch Zusammenspiel von Sensor, Covermaterial und Firmware.
Für eine robuste Funktion ist die Konstruktion entscheidend: Wichtig ist die Vermeidung von (unkontrollierten) Luftspalten. Eine toleranzarme, langzeitstabile Montage nahe am Covermaterial ist häufig hilfreich.
Von Menschen konzipiert, mit KI visuell umgesetzt.
Wo und wann werden kapazitive Sensoren eingesetzt?
Ein kapazitiver Sensor spielt seine Vorteile besonders dann aus, wenn eine geschlossene Front, einfache Reinigung oder hohe Schutzgrade gefordert sind. Die Stärken liegen bei Einzeltasten, Tastenfeldern und Bedienflächen, die nicht auf „Schnellschreiben“ ausgelegt sind. Dabei handelt es sich um klassische Einsatzfelder für kapazitive Taster und kapazitive Schalter.
Von Menschen konzipiert, mit KI visuell umgesetzt.
Industrielle Anwendungen
Handschuhe, Verschmutzung, EMV, lange Leitungen und mechanische Robustheit. Wichtig sind definierte Montage, stabile Masseführung und ein durchgängiges ESD-Konzept.
Hygiene-sensible Bereiche
Glatte und desinfizierbare Oberfläche, frontseitige Dichtigkeit und sichere Bedienung auch bei Feuchte. Das Design muss Wasserfilm- und Reinigungszustände berücksichtigen.
Öffentliche Einrichtungen
Vandalismusschutz bzw. Robustheit, wechselnde Nutzer, Umwelteinflüsse (Regen oder Kondensat) und klare Rückmeldung, sowohl akustisch, optisch als auch haptisch.
💡Tipps aus unserer R&D:
-
Use Case zuerst über Umwelt und Bediener definieren (Handschuh, Nass, EMV), dann Technologie wählen.
-
Für öffentliche Systeme Rückmeldung und Fehlbedienung (Glove/Nass) explizit spezifizieren.
-
Bei Hygieneanwendungen Reinigungsvorgänge und Chemikalien in die Tests aufnehmen.
Entscheidungsmatrix | Welche Technologie passt zu meinem Use-Case?
Use-Case Kriterien und Empfehlung
Die folgende Übersicht ordnet einen kapazitiven Sensor gegenüber typischen Alternativen entlang der Kriterien ein, die in Serienprojekten am häufigsten den Ausschlag geben.
Mechanisch vs. Kapazitive
Von Menschen konzipiert, mit KI visuell umgesetzt.
Typische Fehler vermeiden
-
Sensoren zu klein dimensioniert und Empfindlichkeit „hochgedreht“ -> Drift und Fehltrigger.
-
Luftspalte oder Klebeschichten nicht kontrolliert -> Serienabweichungen.
-
Keine Nass- und ESD/EMV-Tests im finalen Stack-up.
💡Tipps aus unserer R&D:
-
Entscheidung nicht nach "fühlt sich gut an", sondern nach Umwelt und Normen treffen.
-
Fehlbedienung ist ein Systemthema aus Mechanik, Sensorik, Firmware und UI/Feedback.
-
Bei langen Leitungen und großen Flächen früh über zusätzliche Kapazitäten und Filter nachdenken.
Kompakter Designleitfaden für Entwickler zu kapazitiven Sensoren
Ein belastbares Eingabesystem entsteht durch das Zusammenspiel von Sensor, Covermaterial und Firmware. Für eine robuste Funktion ist die Konstruktion entscheidend, insbesondere die Vermeidung unkontrollierter Luftspalte. Eine toleranzarme, langzeitstabile Montage nahe am Covermaterial ist häufig hilfreich.
Covermaterial und Dicke
Sensorlayout und Stack-up
Sensorgröße, Form, Pitch und Leiterführung bestimmen Grundimpedanz und Signalhub. Guard-Strukturen, sauberes Grounding und reproduzierbare Klebeschichten stabilisieren die Serie. Bei Glas sind transparente Elektroden möglich (z. B. ITO).
Zur Vermeidung unkontrollierter Luftspalte den Sensor ans Covermaterial kleben oder andrücken. Montage- und Toleranzkette prüfen; mechanische Referenzen und Anschläge helfen, den Aufbau reproduzierbar zu halten.
EMV/ESD Kurz-Checkliste
-
ESD-Pfade definieren (Front → Gehäuse/Masse) und empfindliche Eingänge schützen.
-
Leitungen kurz, symmetrisch und mit definiertem Bezug führen; lange Sensorleitungen ggf. mit Serienwiderstand oder Filter.
-
Firmware: Entprellung, Störimpuls-Erkennung, Re-Kalibrierung nur im Zustand „inaktiv“.
💡Tipps aus unserer R&D:
-
Stack-up-Freeze vor Serienstart - Kleber, Spalte und Toleranz dokumentieren.
-
ESD und EMV als Teil des Layout-Reviews behandeln, nicht erst im Testlabor.
-
Kalibrierintervalle so wählen, dass langsame Drift (Temperatur, Feuchte) korrigiert wird.
Elektronik, Firmware und Schnittstellen bei kapazitiven Sensoren
Schnittstellen
Touch-Controller liefern in der Regel entprellte Events, Rohdaten oder Positionswerte und werden über Standard-Schnittstellen (z. B. I²C) an eine Host-MCU angebunden. Wichtige Parameter sind Scanrate, Schwellwerte, Filter, Interrupt-Konzept und Stromsparmodi.
Über die Auswertungs-Firmware ist prinzipiell jede Schnittstelle möglich; typische Integrationen sind:
- PC- oder Embedded-nahe Anwendungen: USB oder RS-232
- Stand-Alone-Anwendungen: Schaltkontakte bzw. Schaltausgänge (Trigger-Event als digitales Signal)
- Über die Firmware können kapazitive Taster (nicht rastend) und kapazitive Schalter (rastend) realisiert werden
Hinweis: Die konkrete Schnittstelle sollte aus dem Zielsystem (Panel-PC, MCU, HMI) und den Normanforderungen abgeleitet und früh festgelegt werden.
Von Menschen konzipiert, mit KI visuell umgesetzt.
Robustheit durch Firmware
Performance
💡Tipps aus unserer R&D:
-
Schnittstelle und Ereignismodell früh definieren (Event vs. Rohdaten), denn das bestimmt den Firmenwareaufwand.
-
Parameter-Tuning als reproduzierbaren Prozess aufsetzen (Presets pro Stack-up).
-
Für Low-Power: Wake-on-Touch und Scan-Intervalle an den Use Case anpassen.
-
Für Inbetriebnahme und Service eine Diagnnosemöglichkeit vorsehen (Rohwerte, Quality-Flags, Event-Logging), um Parametrierung und Fehlersuche zu beschleunigen.
Use Cases
Typischer Einsatz: Robuste Maschinen- und Anlagenbedienung mit geschlossener
Front Fokus: klare Rückmeldung, EMV/ESD-Robustheit und definierte Montage.
-
Ausgangssituation
Gesucht wurde eine berührungslose Tastenlösung, die nicht nur funktional überzeugt, sondern sich auch nahtlos in ein hochwertiges Gerätedesign einfügt. Mit Fokus auf einfache Reinigung, visuelles Feedback und robusten Aufbau. -
Lösung
Entwicklung eines kapazitiven Tastenfelds mit
- RGB-hinterleuchteten Bedienelementen,
- Self Capacitance-Technologie,
- Reaktionsschneller Auswertung,
- Frontseitiger Glasabdeckung sowie
- auch im Betrieb konfigurierbarer Lichtlogik.
-
Ergebnis
Das Ergebnis ist eine reinigungsfreundliche, auf im Betrieb konfigurierbare Bedieneinheit mit modernem Look & Feel. Sie zeigt, wie kapazitive Technologie dort zum Einsatz kommt, wo klassische Tasten nicht mehr genügen und moderne Eingabeelemente gefragt sind.
Technische Daten:
- Außenabmessungen: 255 x 40 x 9 mm
- Streuscheibe: 35 x 35 mm (optisch nutzbar) Spannungsversorgung über USB: 5 V;
- Spannungsversorgung über Stecker:9 bis 24 V; 250 mA @ 24V
- Betriebstemperatur:0 °C bis +70 °C
- Lagertemperatur:-25 °C bis +80 °C
- Reaktionszeit:10 ms
- Glasstärke:bis 6 mm
- 6 potentialfreie Kontakte: max. Spannung 36 V DC; max. Strom 50 mA
- Beleuchtung:flächig mit RGB-LEDs, Standard LED-Farbe: weiß (konfigurierbar)
- LED-Helligkeit:Im Standby – gedimmt (Orientierungsbeleuchtung), bei Betätigung – 100% Helligkeit
Typischer Einsatz: Medizin, Labor und Reinraum
Fokus: glatte Glasfront, einfache Desinfektion, frontseitige Dichtigkeit und stabile Bedienung unter Feuchtebedingungen.
-
Ausgangssituation
Gesucht wurde eine kapazitive Einbautastaturlösung mit Glasfront, die funktional überzeugt, Fokus auf einfache Reinigung, visuelles Feedback und robusten Aufbau. Wichtig waren die Verrieglung für den Reinigungsprozess, die Bediensicherheit sowie die Hygieneanforderungen. -
Lösung
Entwicklung einer kapazitiven Tastatur mit
- Mutual Capacitance-Technologie
- Flache Bauform
- Glascover mit 3 mm (chemisch gehärtetes Glas
-
Ergebnis
Das Ergebnis ist eine reinigungsfreundliche, konfigurierbare Einbautastatur mit modernem Design. Sie zeigt, wie kapazitive Technologie dort zum Einsatz kommt, wo hohe Hygienestandards und moderne Eingabelösungen gefragt sind.
Durch Verwendung anderer Covergläser, kann diese ohne Hardwareänderung, auch im Format angepasst werden.
Technische Daten:
- 103-Tasten Bedienfeld
- Reaktionsschnelle Auswertung
- Frontseitige Glasabdeckung
- Einstellbar: Empfindlichkeit, akustische Rückmeldung
- Reinigungstaste
- IP65 frontseitig
- Abmessungen: 482 x 179x 22,8 mm
- Material: Front: 3 mm, Glas, thermisch gehärtet
Standardmodule und Individualisierung
💡Tipps aus unserer R&D:
-
Für schnelle Projekte zuerst ein Referenzdesign wählen und danach nur Stack-up und UI anpassen.
-
Feedback über Audio oder Optik als Teil der Bedienqualität planen - es ersetzt fehlende Haptik.
-
Serienfähigkeit entsteht durch kontrollierte Mechanik (Spalt, Kleber) und robuste Parameter.
Jedes Projekt mit kapazitiven Sensoren bringt eigene Randbedingungen mit: Stack-up, Umwelteinflüsse, Bedienmedien, Schnittstellen und Serienziele lassen sich selten aus Datenblättern allein ableiten. In einem kurzen, unverbindlichen Austausch klären wir gemeinsam, welche Technologie zu Ihrer Anwendung passt, wo typische Integrationsrisiken liegen und wie sich Ihr Konzept mit vertretbarem Aufwand in eine serienreife Lösung überführen lässt. So sparen Sie Iterationen und wir gewinnen früh das nötige Verständnis für Ihre Anforderungen.
Jens Kieselbach
Head of Innovation and Technology
LinkedIn
30 Jahre Fachexpertise | 0,21% Rücklauferquote | 740+ ready-to-use Produkte | 10.0000+ zufriedene Kunden weltweit
- Use Case (trocken/nass, Handschuh),
- Gewünschtes Frontmaterial und Dicke,
- Abmessungen und Design, Schnittstellen,
- Ziel-Schutzgrad,
- Normen- und EMV-Umfeld,
- Stückzahlen und
- Wunsch-Zeitplan.
Wir freuen uns auf den Austausch mit Ihnen!
Das Hintergrundbild wurde von Menschen konzipiert, mit KI visuell umgesetzt.
Entwickler-Cheatsheet
-
Use Case definieren: trocken/nass, Handschuh, EMV-Umfeld, Reinigung, Bediengeschwindigkeit.
-
Stack-up festlegen: Material, Dicke, Kleber, Luftspalt, Abstand Sensor zu Cover.
-
Sensorlayout grob dimensionieren und mit realem Muster verifizieren.
-
Firmware-Parameterplan:Schwellwerte, Filter, Kalibrierung, Fehlerzustände.
-
Testplan:ESD/EMV, Wasserfilm/Betauung, Temperatur/Feuchte, Serien-Toleranzen.
💡Tipps aus unserer R&D:
-
Cheatsheet als "Definition of Done" nutzen - das reduziert Iterationen.
-
Jede Änderung an Stack-up oder Mechanik erfordert ein Re-Tuning.
-
Tests immer im finalen mechanischen Aufbau durchführen.
FAQs für technische Entscheider
Was ist ein kapazitiver Taster?
Ein kapazitiver Taster ist ein berührungssensitives Bedienelement ohne bewegliche Teile. Die Betätigung wird über eine messbare Kapazitäts- bzw. Impedanzänderung an einer Elektrode erkannt.
Wie funktioniert ein kapazitiver Taster?
Eine Auswerteelektronik misst fortlaufend die elektrische Kenngröße des Sensorelements. Nähert sich ein Finger, ändert sich das elektrische Feld und damit die gemessene Kapazität bzw. Impedanz. Wird ein Schwellwert überschritten, wird ein Tastendruck ausgelöst.
Wo werden kapazitive Taster eingesetzt?
Typisch sind Bedienfelder mit geschlossener Front: Medizintechnik, Labor und Reinraum, Food und Pharma, Industrie-HMI, Automaten und Info-Terminals.
Was sind die Vorteile gegenüber mechanischen Tastern?
Vorteile sind geringe Abnutzung, geschlossene und leicht zu reinigende Oberfläche, hohe Designfreiheit und frontseitig hohe Schutzgrade. Nachteile sind fehlende Haptik und höhere Sensitivität gegenüber Umweltbedingungen.
Sind kapazitive Taster wasserdicht?
Die Front kann sehr gut abgedichtet werden. Funktional bleibt Wasser bzw. Feuchte aber ein kritischer Einflussfaktor – ein Wasserfilm kann Touches imitieren. Das muss durch Design und Firmware behandelt und validiert werden.
Können kapazitive Taster durch Glas oder Kunststoff betätigt werden?
Ja. Entscheidend sind Material, Dicke, Luftspalt und Sensorgröße. Glas erlaubt durch höhere εr oft größere Dicken als viele Kunststoffe – die genauen Grenzen ergeben sich aus dem Gesamtdesign und müssen im Muster verifiziert werden.
Was ist der Unterschied zwischen kapazitiven und resistiven Tastern?
Resistive Systeme reagieren auf Druck (Kontakt zweier Schichten), kapazitive auf Feld- bzw. Kapazitätsänderung. Kapazitiv bietet bessere geschlossene Oberflächen und geringeren Verschleiß, resistiv ist oft unempfindlicher gegenüber Wasserfilm, dafür mechanisch und optisch limitiert.
Können kapazitive Taster auch mit Handschuhen bedient werden?
Oft ja – abhängig von Handschuhtyp, Materialdicke und Empfindlichkeit. Handschuhbedienung sollte als eigener Use Case spezifiziert und mit realen Handschuhen getestet werden.
Wie wird ein kapazitiver Taster angeschlossen?
Typisch über einen Touch-Controller, der die Sensoren scannt und per I²C, SPI oder Interrupt an eine Host-MCU meldet. Alternativ lassen sich einfache Self-Cap-Designs auch direkt mit MCU-Peripherie implementieren, sofern Performance und Robustheit ausreichen.
Das Hintergrundbild wurde von Menschen konzipiert, mit KI visuell umgesetzt.
Autor
Wo Erfahrung auf Fachwissen trifft