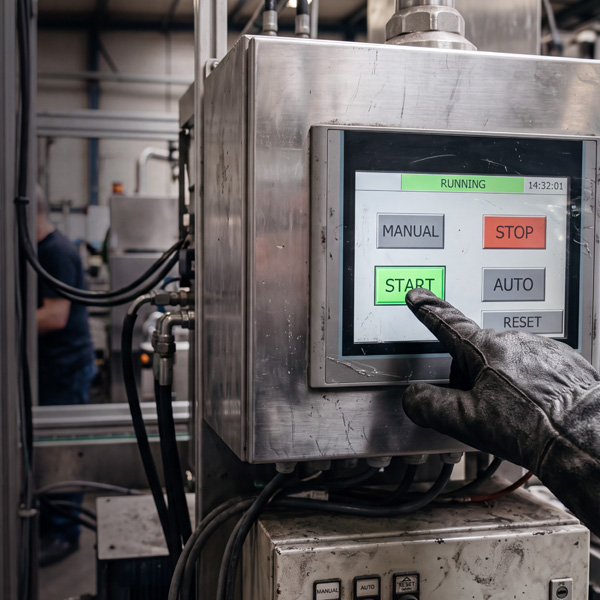
Was ist Touch-Technologie?
Touchscreen-Technologien für HMIs sind im professionellen Umfeld stets als vollständige Baugruppe zu betrachten. Entscheidend sind nicht nur Sensorprinzip und Controller, sondern das Zusammenspiel aus Covermaterial, Klebeverbund, elektrischer Anbindung, Erdung, Gehäuseumgebung, Firmware-Tuning und Bedienverhalten im Feld.
Für viele moderne Gerätearchitekturen ist projiziert-kapazitive Technologie (PCAP) die erste Wahl, insbesondere wenn geschlossene Fronten, hochwertige Optik und intuitive Bedienung gefordert sind. Hier liegt eine besondere Stärke von GETT, etwa bei den InduSmart® BlackLine Panel-PCs sowie bei kundenspezifischen Touch- und Bedienlösungen für Industrie, Medizin und öffentliche Anwendungen.
Von Menschen konzipiert, mit KI visuell umgesetzt.
Resistive Systeme bleiben relevant, wenn Druckeingabe, Eingabe mit unterschiedlichen Medien oder robuste Single-Touch-Bedienung im Vordergrund stehen. Innerhalb der resistiven Technologie ist zwischen 4-Draht- und 5-Draht-Systemen zu unterscheiden, da beide Varianten konstruktiv unterschiedlich arbeiten und sich bei Robustheit, Signalpfad und Langzeitverhalten unterscheiden. Die Technologieentscheidung erfolgt daher nie isoliert, sondern auf Basis der realen Anwendung, des geplanten Stack-ups und der Umgebungsbedingungen.
Im professionellen Umfeld dominieren projiziert-kapazitive und resistive Verfahren. Weitere Touchscreen-Technologien wie Infrarot, SAW oder optische Verfahren sind technisch interessant, für kompakte Gerätefronten, kundenspezifische Bedieneinheiten und integrierte Industrie-HMIs aber nur in Sonderfällen geeignet. Maßgeblich ist, welche Touchscreen-Technologie sich reproduzierbar in robuste, reinigungsfähige und langfristig verfügbare Bedienkonzepte überführen lässt. Entscheidend ist also weniger die reine Funktionsweise als die Integrationsfähigkeit in ein industrietaugliches Produkt.
💡Tipps aus unserer R&D:
Touchscreen-Technologien nicht nach Datenblatt, sondern nach Gesamtsystem auswählen. Bei GETT-Projekten sind Frontaufbau, Einbausituation, Reinigungsanforderungen und gewünschte Individualisierung frühe Entscheidungstreiber. Die richtige Frage lautet nicht „Welche Touch-Technologie ist moderner?", sondern „Welche Technologie funktioniert im finalen Aufbau stabil?".
Finden Sie schnell zu den relevanten Inhalten
Technologievergleich zu Touchscreen-Technologien
Resistiv
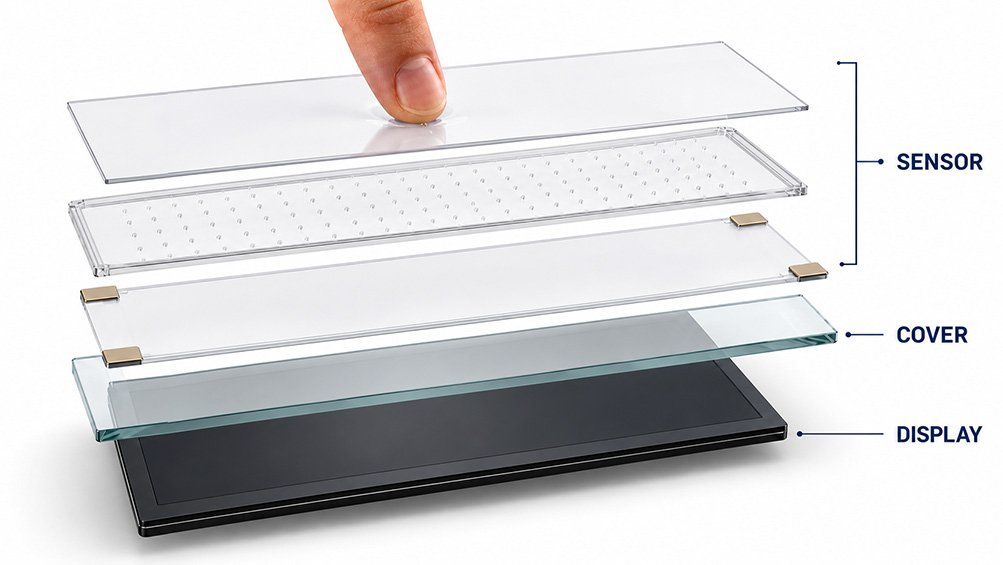
Resistive Touchsysteme arbeiten druckbasiert mit zwei leitfähigen Schichten. Sie sind technologisch etabliert, vergleichsweise tolerant gegenüber vielen elektrischen Störeinflüssen und gut geeignet, wenn mit Handschuhen, Stiften oder anderen Eingabemedien gearbeitet wird. Die Grenzen liegen vor allem bei optischer Qualität, mechanischer Lebensdauer und moderner Gestenbedienung.
Funktionsweise resistiver Touchsysteme
Ein resistiver Touchscreen besteht typischerweise aus zwei transparenten, elektrisch leitfähigen Schichten, die durch feine Abstandshalter voneinander getrennt sind. Wird auf die Oberfläche Druck ausgeübt, berühren sich die leitfähigen Ebenen lokal. An dieser Kontaktstelle entsteht eine elektrische Verbindung, über die sich eine spannungsabhängige Positionsinformation auswerten lässt. Die X- und Y-Koordinate werden nacheinander gemessen, indem jeweils eine Achse mit einer definierten Spannung beaufschlagt und die andere Achse als Messebene genutzt wird.
Die Eingabe ist damit unabhängig von der elektrischen Leitfähigkeit des Fingers. Ein resistives System reagiert nicht auf ein kapazitives Feld, sondern auf mechanischen Druckkontakt. Genau deshalb funktionieren diese Touchscreen-Systeme auch mit Handschuhen, Fingernägeln, Stiften oder anderen druckausübenden Eingabemedien.
4-Draht-Technik
Beim 4-Draht-resistiven Touchscreen sind sowohl die obere als auch die untere leitfähige Schicht aktiv an der Positionsmessung beteiligt. Je zwei Anschlüsse sind einer Achse zugeordnet. Für die Ermittlung der X-Position wird an einer Schicht eine definierte Spannung über die beiden Randkontakte angelegt, sodass ein linearer Spannungsverlauf über die Fläche entsteht. Berührt der Anwender die Oberfläche, wird diese Spannung an der Kontaktstelle auf die gegenüberliegende Schicht übertragen und vom Controller als Messwert erfasst. Für die Y-Position wird das Verfahren mit vertauschten Schichten wiederholt.
Die Positionsbestimmung erfolgt also durch abwechselndes Beaufschlagen und Messen der beiden leitfähigen Folien. Das System ist konstruktiv vergleichsweise einfach und wirtschaftlich. Gleichzeitig ist die obere flexible Schicht elektrisch aktiv und damit direkt Teil des Mess-Systems. Mechanischer Verschleiß oder Alterung dieser Oberfläche wirken sich daher unmittelbar auf Messgenauigkeit und Langzeitstabilität aus.
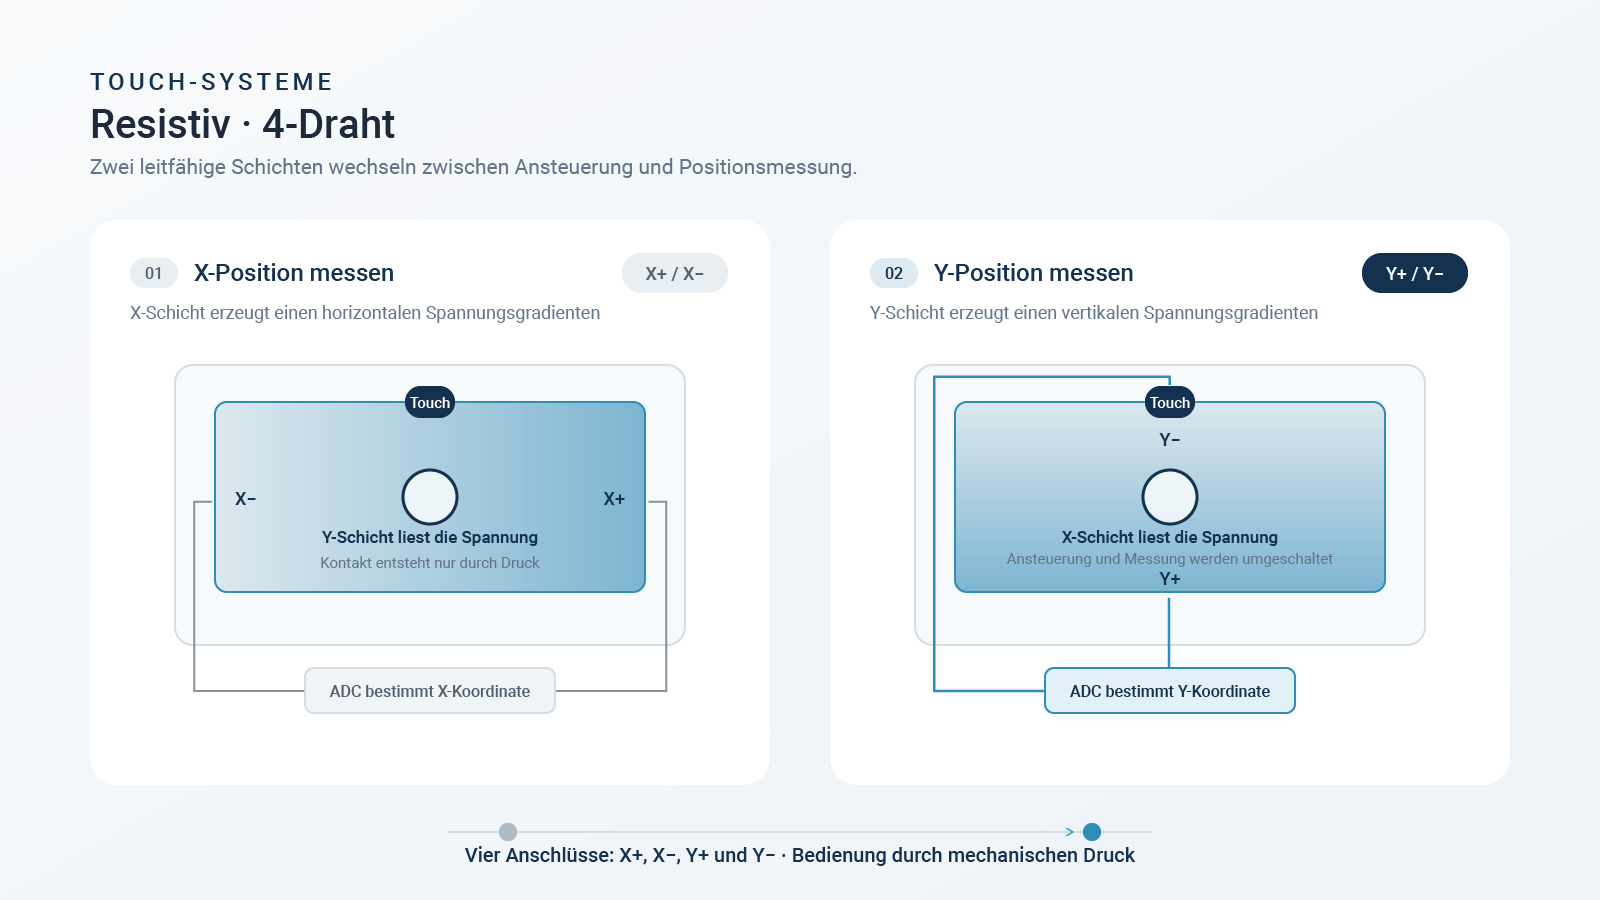
Das Bild wurde mit KI generiert.
Technische Einordnung 4-Draht: wirtschaftlich, etabliert und für viele Standardanwendungen geeignet, jedoch sensibler gegenüber Oberflächenverschleiß als 5-Draht-Systeme.
Von Menschen konzipiert, mit KI visuell umgesetzt.
5-Draht-Technik
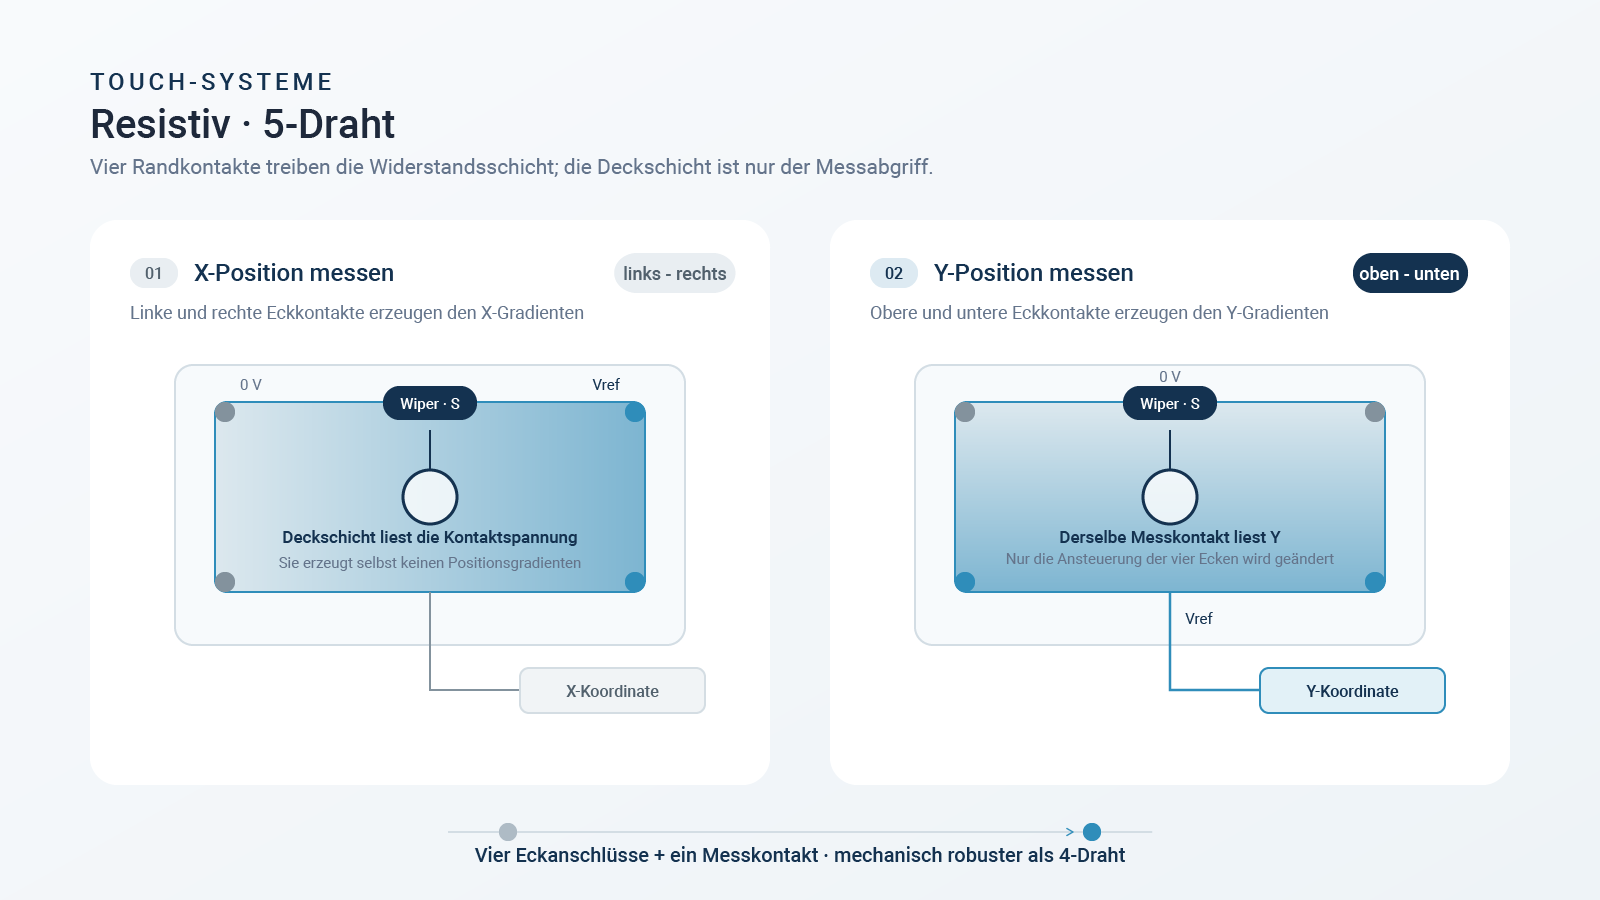
Beim 5-Draht-resistiven Touchscreen liegt die Positionsmessung überwiegend auf der unteren, meist stabileren Glasschicht. Vier Anschlüsse befinden sich an dieser festen Trägerschicht und erzeugen dort je nach Messzyklus definierte Spannungsverteilungen für die X- und Y-Auswertung. Die obere flexible Schicht dient primär als Kontaktgeber: Bei Druck berührt sie die untere Schicht und greift lokal die dort vorhandene Spannung ab. Diese wird über den fünften Anschluss zur Auswertung an den Controller weitergegeben.
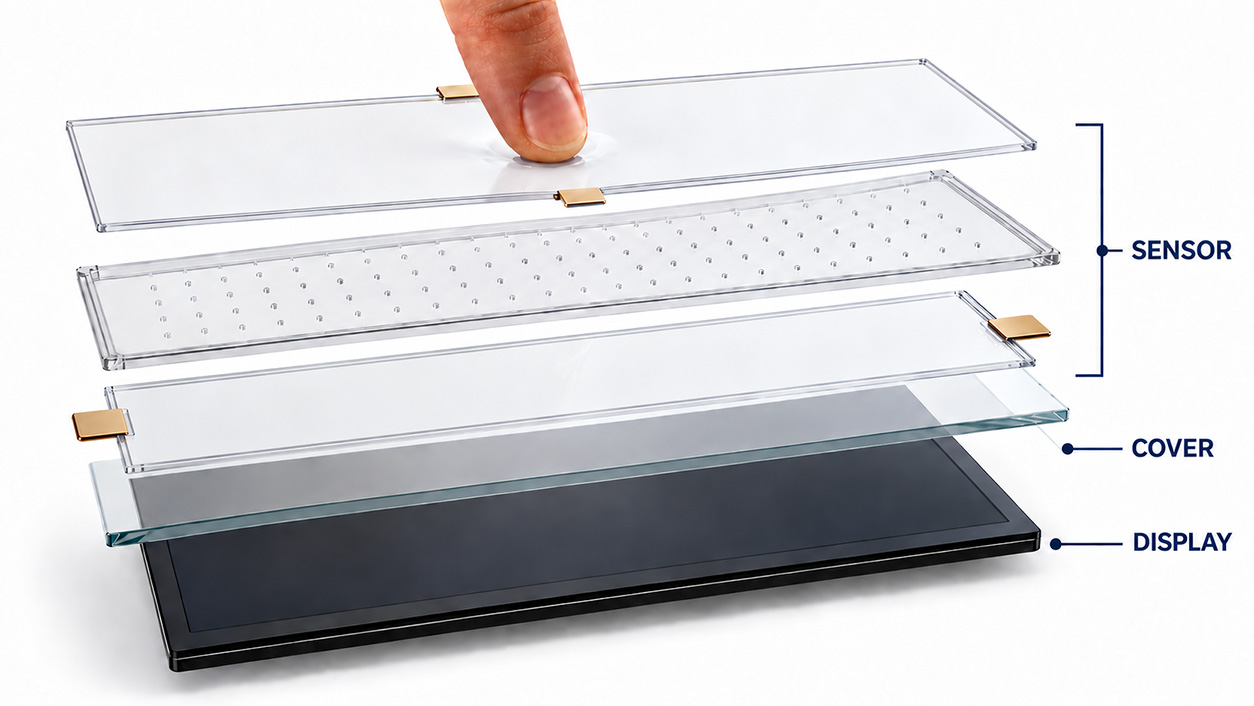
Der konstruktive Vorteil: Die elektrisch präzise relevante Messebene liegt auf der robusteren unteren Schicht und nicht auf der mechanisch stärker beanspruchten Deckfolie. Verschleiß der oberen Schicht wirkt sich dadurch weniger stark auf die Positionsbestimmung aus als bei 4-Draht-Systemen. 5-Draht-Varianten gelten deshalb häufig als langlebiger und stabiler in anspruchsvollen Applikationen mit hoher Betätigungszahl.
Technische Einordnung 5-Draht: robuster gegenüber Oberflächenalterung, oft besser für hohe Beanspruchung geeignet, dafür in der Regel konstruktiv anspruchsvoller und nicht immer die kostengünstigste Variante.
In GETT-orientierten Projekten ist resistive Technik weiterhin sinnvoll, wenn robuste Funktion bei einfacher Bedienlogik, klare Kostenrahmen oder spezielle Eingabemedien entscheidend sind. Für hochwertige, fugenarme Frontkonzepte in Hygiene- oder Designanwendungen ist hingegen eine kapazitive Architektur vorteilhafter.
-
Zwischen 4-Draht und 5-Draht nicht nur nach Preis, sondern nach Lebensdaueranforderung unterscheiden
-
Mechanische Lebensdauer der aktiven Oberfläche applikationsbezogen bewerten
-
Mit realen Eingabemedien und Bedienkräften testen
-
Displayeinfluss und optische Qualitätsanforderung früh abstimmen
-
Resistive Systeme pauschal als veraltet bewerten
-
Langzeitverhalten der Oberfläche unterschätzen
-
4-Draht und 5-Draht funktional gleichsetzen
-
Design- oder Hygieneanforderungen erst nach der Technologieentscheidung prüfen
💡Tipps aus unserer R&D:
Resistiv ist nicht gleich resistiv. Wenn Oberflächenverschleiß, Lebensdauer und Betätigungszahl kritisch sind, muss zwischen 4-Draht- und 5-Draht-Architektur bewusst unterschieden werden.
Von Menschen konzipiert, mit KI visuell umgesetzt.
Typische Einsatzfälle 4-Draht Resistiv
-
Einfache Bedienpanels mit klarer Single-Touch-Interaktion
-
Kostensensitive Geräte mit definiertem Eingabeverhalten
-
Anwendungen mit Bedienung über Handschuhe, Stift oder Fingernagel
-
Funktionale HMIs ohne besondere Anforderungen an Multitouch oder Premium-Optik
-
Bestandsapplikationen, deren Systemarchitektur auf resistive Technik ausgelegt ist
Technische Begründung: 4-Draht-Systeme sind konstruktiv einfach, wirtschaftlich und für viele robuste Standardanwendungen ausreichend, solange Oberflächenverschleiß und Lebensdaueranforderung im zulässigen Bereich liegen.
Typische Einsatzfälle 5-Draht Resistiv
-
Robuste Single-Touch-Anwendungen mit hoher Betätigungszahl
-
Bediensysteme, in denen die Vorteile resistiver Eingabe erhalten bleiben sollen, aber höhere Lebensdauer gefordert ist
-
Industrie- und Spezialgeräte mit Handschuh- oder Stiftbedienung bei gleichzeitig erhöhter mechanischer Beanspruchung
-
Applikationen, in denen 4-Draht funktional ausreicht, aber die Langzeitstabilität verbessert werden soll
Von Menschen konzipiert, mit KI visuell umgesetzt.
Technische Begründung: 5-Draht-Systeme sind besonders interessant, wenn die Vorteile der resistiven Eingabe benötigt werden, die aktiv messende Ebene aber möglichst robust gegenüber Oberflächenalterung bleiben soll.
PCAP
Das Bild wurde mit KI generiert.
Funktionsweise von PCAP
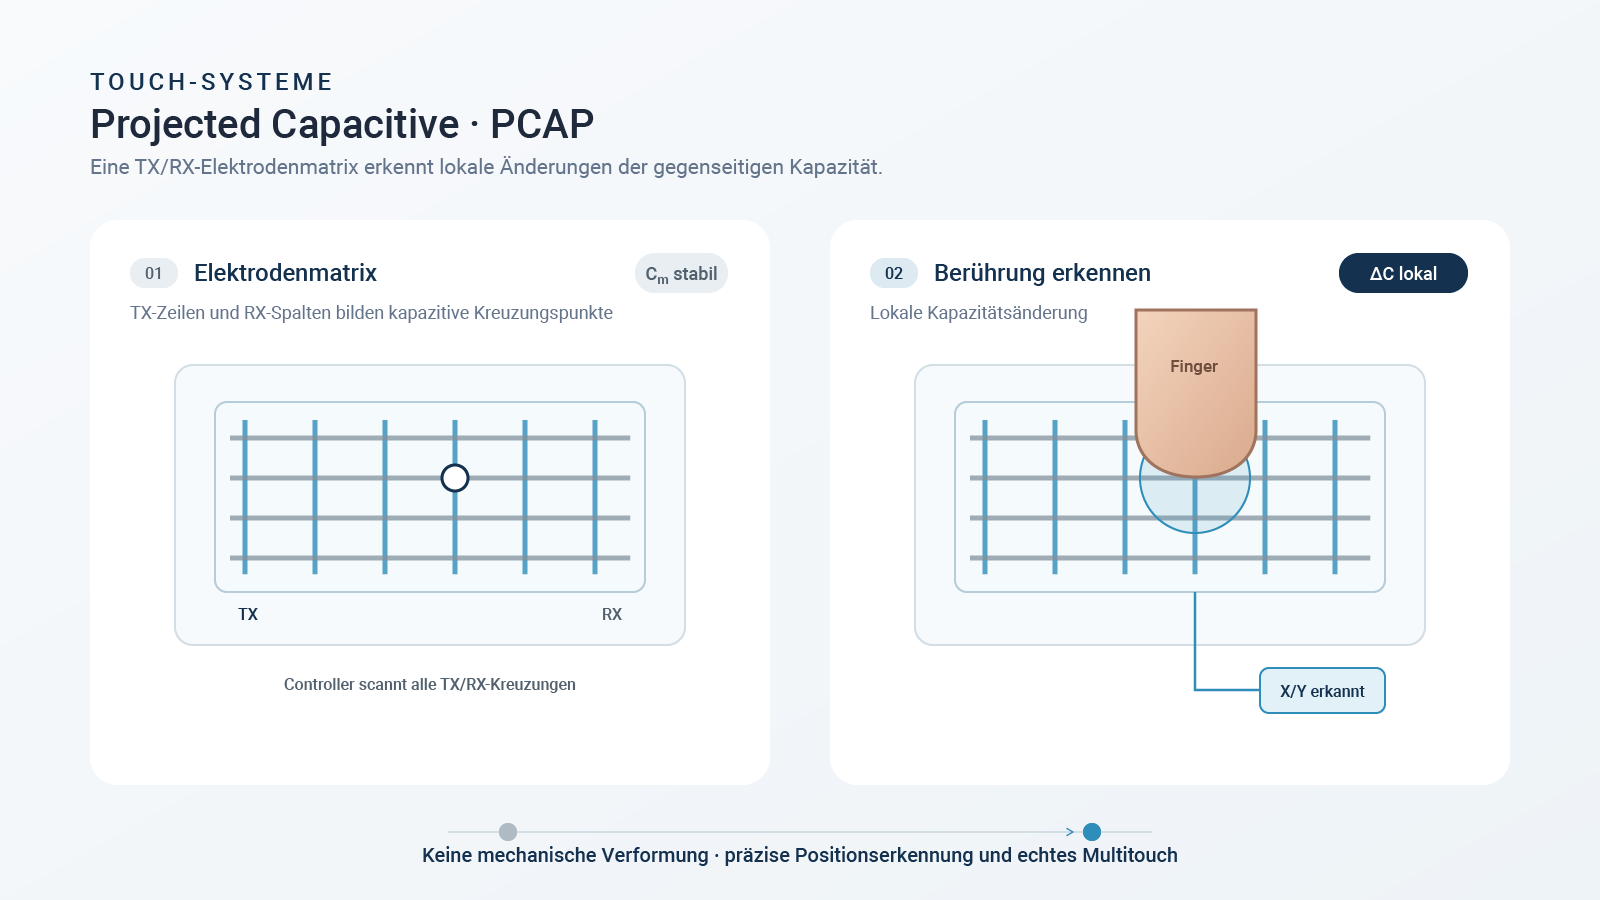
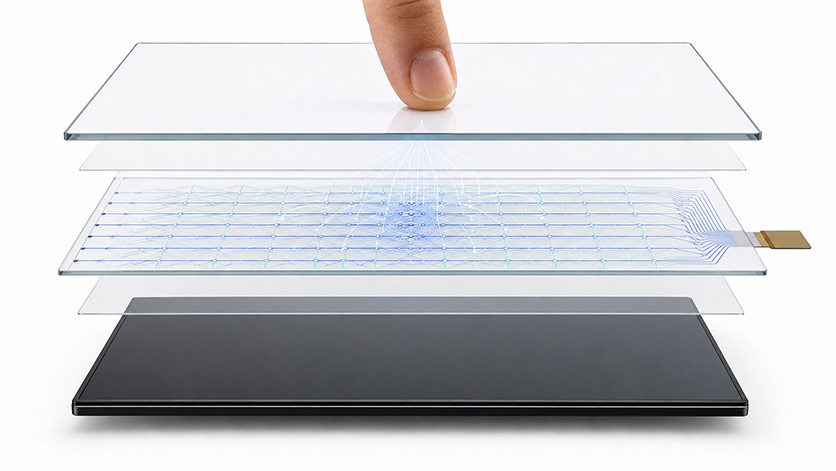
Bei projiziert-kapazitiven Touchsystemen befindet sich auf einem transparenten Trägermaterial eine feine Struktur aus leitfähigen Elektroden, meist in Form von Sender- und Empfängerbahnen in X- und Y-Richtung. Diese Elektroden sind elektrisch voneinander getrennt und bilden an ihren Kreuzungspunkten ein Feld aus kapazitiven Kopplungen. Der Controller regt das Elektrodenmuster sequenziell an und misst die resultierenden Kapazitätswerte an den Empfangsstrukturen.
Nähert sich ein Finger oder ein geeignetes leitfähiges Eingabemedium der Oberfläche, verändert sich das elektrische Feld lokal. Vereinfacht koppelt der Finger als zusätzlicher kapazitiver Pfad gegen Umgebung bzw. Masse ein und entzieht dem bestehenden Feld lokal Ladung. Der Controller erkennt diese Veränderung als Differenz zum Referenzzustand, verarbeitet die Rohdaten matrixförmig und berechnet daraus die Berührposition. Bei mehreren gleichzeitigen Änderungen lassen sich mehrere Touchpunkte parallel bestimmen.
In realen Anwendungen ist PCAP daher kein rein geometrisches Thema, sondern ein Signal-zu-Störabstand-Problem. Coverglas, Luftspalte, Verklebung, Feuchtigkeit, leitfähige Drucke, Metallrahmen, Displayrauschen und Ground-Konzept beeinflussen die Feldverteilung und damit die sichere Erkennung. Die eigentliche Leistungsfähigkeit entsteht durch das Zusammenspiel aus Sensordesign, Controller-Hardware und Firmware-Tuning.
Im GETT-Kontext ist PCAP besonders relevant für unsere InduSmart® BlackLine Panel-PCs, kapazitive Bedienfronten und hygienisch optimierte Bedienlösungen mit glatter, leicht zu reinigender Oberfläche. Solche Systeme sind besonders leistungsfähig, wenn Sensor, Frontglas, Gehäuse, Display und Firmware integrativ entwickelt werden.
-
Coverdicke und Material früh gegen Controller und Sensorreichweite validieren
-
Metallumgebung, Bedruckung und Randdesign in die elektrische Betrachtung einbeziehen
-
Handschuhbetrieb, Feuchtigkeit und Reinigungsmedien mit Realmustern prüfen
-
Glasfront automatisch mit robuster Funktion gleichsetzen
-
PCAP aus dem Consumer-Bereich ungeprüft auf Industrie oder Medizin übertragen
-
Firmware-Tuning ohne finalen Gehäuseaufbau freigeben
💡Tipps aus unserer R&D:
PCAP ist eine Systementscheidung, keine reine Sensorentscheidung. Besonders bei Metallgehäusen, Bonding-Varianten und geschlossenen Fronten entscheidet das Zusammenspiel aller Ebenen über die spätere Feldstabilität.
Von Menschen konzipiert, mit KI visuell umgesetzt.
Typische Einsatzfälle PCAP
-
Industrielle Panel-PCs mit moderner Benutzeroberfläche, z. B. GETT InduSmart BlackLine
-
Hygienische Bedienfronten in Medizin, Labor und Reinraum
-
Maschinen-HMIs mit geschlossener Glasfront und erhöhtem Designanspruch
-
Öffentliche Bedienlösungen mit hochwertiger Front und intuitiver Touch-Interaktion
-
Individualisierte OEM-Produkte mit kundenspezifischem Frontdesign und moderner UI-Logik
Technische Begründung: PCAP ist besonders sinnvoll, wenn geschlossene Oberflächen, gute Reinigbarkeit, Multitouch und hochwertige optische Integration gefragt sind.
Sonstige Verfahren
Weitere Touchscreen-Technologien wie SAW, Infrarot oder optische Verfahren können Vorteile bei speziellen Displaygrößen oder Transparenzanforderungen bieten. In kompakten Industrie- und Gerätefronten sind sie häufig weniger integrationsfreundlich als kapazitive oder resistive Lösungen.
-
Sonderverfahren nur bei klar erkennbarem technischen Vorteil evaluieren
-
Integration, Dichtkonzept und Umweltverhalten früh mitbetrachten
-
Spezialtechnologien nur wegen eines Einzelvorteils priorisieren
-
Aufwand für Integration und Qualifikation unterschätzen
💡Tipps aus unserer R&D:
Sonderverfahren sind selten die Standardantwort für industrielle Serienprodukte. Sie lohnen sich vor allem dann, wenn ein spezifischer Applikationsvorteil den Integrationsmehraufwand rechtfertigt.
💡Tipps aus unserer R&D:
Die Auswahl zwischen PCAP, 4-Draht und 5-Draht sollte primär über Bedienmedium, Lebensdauer, Frontdesign und Integrationsumgebung erfolgen. Nicht jede robuste Anwendung benötigt PCAP, aber nicht jede moderne Front ist mit resistiver Technik sinnvoll umsetzbar. Wenn eine glatte Front, Reinigbarkeit und modernes UI gefordert sind, spricht viel für PCAP. Stehen Eingabemedien und Robustheit im Vordergrund, kann resistiv die pragmatischere Wahl sein. Typische Einsatzfälle sind keine starre Zuordnung; entscheidend ist die Kombination aus Bedienmedium, Lebensdauer, Frontarchitektur und Umgebungsanforderung im Projekt.
Wo und wann werden Touchscreen-Technologien verwendet?
Von Menschen konzipiert, mit KI visuell umgesetzt.
Industrielle Anwendungen
Typische Randbedingungen sind Metallgehäuse, Vibration, Schmutz, Handschuhbedienung, geschaltete Lasten, Motorumgebung und komplexe Ground-Bezüge.
Für Industrieanwendungen wie Maschinenpanels oder Leitstände bedeutet das: Sensor, Display, Controller, Gehäuse und Schnittstelle müssen als abgestimmte Baugruppe entwickelt werden. Genau hier spielt die Erfahrung mit industriellen Bedienlösungen und Panel-PC-Plattformen wie InduSmart BlackLine eine zentrale Rolle.
-
Früh mit metallnahen Aufbauvarianten testen
-
Display-EMI und Netzteilumgebung im Gesamtsystem prüfen
-
Handschuhbetrieb mit realen Nutzern validieren
-
Labormuster mit Serienverhalten gleichsetzen
-
Ground-Architektur erst in der Elektronikphase definieren
-
Touch und Display getrennt voneinander optimieren
💡Tipps aus unserer R&D:
Ein industrietaugliches Touchsystem ist nur dann robust, wenn es im finalen Gehäuse, mit finalem Display und unter realen Störbedingungen getestet wurde.
Von Menschen konzipiert, mit KI visuell umgesetzt.
Hygiene-sensible Bereiche
Für GETT sind diese Umgebungen besonders relevant, da hygienische Bedienlösungen, reinigungsfähige Fronten und medizinisch orientierte Konzepte zu den Kernkompetenzen zählen.
Technisch ist Hygienebedienung kein reines Oberflächenthema. Entscheidend sind auch Beständigkeit von Verklebung und Druck, Verhalten bei Restfeuchte, Reaktion auf Reinigungsmedien, Handschuhfähigkeit sowie die sichere Funktion nach wiederholten Reinigungszyklen.
-
Materialien und Klebstoffe gegen reale Reinigungschemie prüfen
-
Bedienung mit typischen Handschuhtypen validieren
-
Wasserfilm, Tropfen und Reinigungsreste im Test berücksichtigen
-
Hygiene nur über glatte Oberfläche definieren
-
Chemische Langzeitbeständigkeit ungeprüft annehmen
-
Water-Rejection aus Standardkonfigurationen ableiten
💡Tipps aus unserer R&D:
Hygienebedienung ist eine Kombination aus Frontdesign, Materialbeständigkeit, Reinigbarkeit und stabiler Eingabeerkennung trotz Feuchte und Handschuhen.
Von Menschen konzipiert, mit KI visuell umgesetzt.
Öffentliche Einrichtungen
Für individualisierte GETT-Bedienlösungen ist hier besonders relevant, dass Frontdesign, Robustheit und Funktionsreserve zusammen gedacht werden. Öffentliche Anwendungen profitieren oft von geschlossenen Fronten, klaren UI-Konzepten und robuster Gehäuseintegration.
-
ESD-Verhalten am realen Berührungspunkt prüfen
-
Frontmaterial und Gehäuse auf Vandalismus- und Reinigungsanforderungen abstimmen
-
Nutzer-Diversität in das Bedienkonzept einbeziehen
-
Nur das Sensorverhalten, nicht aber den realen Benutzerkontakt betrachten
-
Witterungs- oder Verschmutzungseinflüsse unterschätzen
-
Mechanische Robustheit von der HMI-Architektur entkoppeln
💡Tipps aus unserer R&D:
Öffentliche Anwendungen benötigen nicht nur ein funktionierendes Touchsystem, sondern eine robuste Frontbaugruppe mit sicherem Nutzerkontaktpfad und stabiler Feldperformance.
-
Frontdesign freigeben, bevor Sensorreichweite und Metallabstände bewertet wurden
-
Individualisierung ohne Auswirkung auf EMV, Fertigung und Testbarkeit entscheiden
-
Zu spät zwischen Standardmodul und kundenspezifischer Lösung unterscheiden
-
Qualifikation nur auf Komponentenebene statt auf Baugruppen- und Systemebene durchführen
-
Hygiene- oder Industrieanforderungen erst nach Musterfreigabe konkretisieren
Das Hintergrundbild wurde von Menschen konzipiert, mit KI visuell umgesetzt.
💡Tipps aus unserer R&D:
Die beste Technologie ist diejenige, die im konkreten Use-Case mit ausreichender Funktionsreserve integrierbar ist. Viele Integrationsprobleme entstehen nicht durch die Sensorik selbst, sondern durch zu späte Entscheidungen bei Frontdesign, Mechanik und Gehäuseeinbindung.
Design- und Integrationsleitfaden zu Touchscreen-Technologien
Ein belastbarer Designleitfaden für Touchscreen-Technologien deckt vier Ebenen ab:
Von Menschen konzipiert, mit KI visuell umgesetzt.
1. Schichtaufbau und Mechanik
Covermaterial und Schichtaufbau beeinflussen Signalstärke, Haptik, Reinigbarkeit, Optik und Langzeitverhalten. Glas ist häufig die bevorzugte Lösung, wenn Reinigbarkeit, hochwertige Oberfläche und mechanische Stabilität gefordert sind. Kunststoff kann sinnvoll sein, wenn es auf Gewicht, Bruchsicherheit oder Formfreiheit ankommt.
Mit zunehmender Coverdicke sinkt bei PCAP-Systemen die nutzbare Signalreserve. Zusätzliche Dekore, Hardcoats, Druckschichten oder Klebeebenen erhöhen die Komplexität weiter. Deshalb müssen alle Lagen elektrisch mitbetrachtet werden.
Ein belastbares Stack-up umfasst Cover, Druck, Klebstoffe, Sensor, Tail/FPC, Schirmebenen, Displayanbindung, mechanische Fixierung und Bezug zu Gehäusemasse. In kundenspezifischen GETT-Projekten ist dieser Gesamtaufbau häufig der zentrale Hebel für Performance und Serienstabilität.
Besonders kritisch sind Randzonen, metallische Haltestrukturen, Tail-Führung, Air-Gap versus Optical Bonding sowie die Position von Schrauben, Clips und Abschirmteilen. Schon kleine konstruktive Änderungen können das elektrische Feld und damit die Touch-Performance spürbar verändern.
-
Alle realen Schichtdicken im Stack-up dokumentieren
-
Dekor, Druck und Beschichtungen elektrisch mitbewerten
-
Materialauswahl gegen Reinigungs- und Umweltanforderungen prüfen
-
Querschnitt des finalen Frontaufbaus früh visualisieren
-
Metallnähe in aktiven und randnahen Bereichen vermessen
-
Tail-Führung mechanisch und elektrisch gemeinsam bewerten
-
Nur die nominelle Glasdicke betrachten
-
Optische Anforderungen losgelöst von Touch-Performance entscheiden
-
Klebeverbund als rein mechanisches Thema behandeln
-
Stack-up iterativ „mitlaufen lassen“ statt gezielt zu definieren
-
Randzonen als mechanisch unkritisch ansehen
-
Displayintegration ohne Rückwirkung auf den Sensor annehmen
💡Tipps aus unserer R&D:
Für die Touch-Funktion zählt nicht nur das Covermaterial, sondern die gesamte elektrische und mechanische Wirkkette über dem Sensor. Der Stack-up ist kein Dokumentationsartefakt, sondern die funktionale Grundlage der Touch-Auslegung. Änderungen müssen immer technisch neu bewertet werden.
2. Optik und Bonding
Von Menschen konzipiert, mit KI visuell umgesetzt.
-
Bonding-Variante gemeinsam mit Display, Cover und Sensor festlegen
-
Klebeverbund elektrisch und optisch parallel bewerten
-
Klebeverbund als rein mechanisches Thema behandeln
-
Optische Anforderungen losgelöst von Touch-Performance entscheiden
Von Menschen konzipiert, mit KI visuell umgesetzt.
3. EMV/ESD-Design
In der Praxis sind EMV- und ESD-Probleme häufig systemisch. Kritisch sind Ground-Shifts, unklare Bezugspotentiale, Störeinkopplung über Displays oder Kabel sowie unkontrollierte Ableitpfade über Metallteile und Frontbereiche. Eine saubere Feldstabilität entsteht nur durch abgestimmtes Hardware-, Layout- und Firmware-Design.
-
Ground-Konzept zwischen Sensor, Controller, Display und Gehäuse definieren
-
Tail/FPC fern von Störquellen und aggressiven Leitungen führen
-
Metallrahmen, Schirme und Halterungen in die Feldbetrachtung einbeziehen
-
Displayrauschen und Netzteilstörungen im Gesamtsystem messen
-
ESD-Einleitung über Front, Rahmen und Nutzerkontakt real testen
-
Firmware-Tuning nach finaler Gehäuseintegration wiederholen
-
Grenzfälle mit Feuchte, Handschuhen und verschmutzten Oberflächen validieren
-
EMV/ESD nicht nur normativ, sondern anwendungsnah testen
-
Rohdatenanalyse für Stör-Einflüsse vorsehen
-
Hardware-Maßnahmen vor Software-Kompensation priorisieren
-
ESD-Probleme erst nach UI-Fehlverhalten suchen
-
Schirmung ohne definierten Massebezug einsetzen
-
Stabilität aus Laborbedingungen ableiten
💡Tipps aus unserer R&D:
ESD und EMV sind keine Schlussprüfung, sondern Konstruktionsaufgabe. Bei GETT orientierten Industrie- und Hygieneprojekten entscheidet die frühe Robustheit-Auslegung über die spätere Serienfähigkeit.
4. Handschuh- und Nässebedienung
Handschuhbedienung ist bei PCAP nicht automatisch gegeben. Ob sie funktioniert, hängt von Material, Dicke, Feuchte, Controllerdynamik, Elektrodengeometrie und der gesamten Störumgebung ab. Eine belastbare Aussage ist nur mit realen Handschuhtypen im Endaufbau möglich.
Resistive Systeme funktionieren konstruktionsbedingt mit Handschuhen, Fingernägeln, Stiften oder anderen druckausübenden Eingabemedien, da das Verfahren auf mechanischen Druckkontakt und nicht auf ein kapazitives Feld reagiert.
In hygienesensiblen Anwendungen sind zusätzlich Wasserfilm, Tropfen und Reinigungsreste in den Test einzubeziehen. Water-Rejection darf nicht aus Standardkonfigurationen abgeleitet, sondern muss applikationsbezogen verifiziert werden.
Von Menschen konzipiert, mit KI visuell umgesetzt.
-
Touchsysteme immer zusammen mit Frontmaterial, Gehäuse und Firmware spezifizieren
-
Tail/FPC mechanisch entlasten und elektrisch störarm führen
-
Leitfähige Flächen und Metallnähe nicht nur mechanisch, sondern elektrisch bewerten
-
Hygiene- und Reinigungsanforderungen früh in Material- und Technologieentscheidungen einfließen lassen
-
Individualisierung immer gegen Funktionsreserve, Herstellbarkeit und Servicefähigkeit prüfen
💡Tipps aus unserer R&D:
Bei kundenspezifischen Projekten ist jede Individualisierung technisch zu bewerten: Was optisch sinnvoll erscheint, kann elektrisch oder fertigungstechnisch kritisch sein.
Referenz-Stacks & Beispiel-BOMs
Die folgenden Referenzen zeigen typische Stack-up- und Integrationslogiken aus der GETT-Praxis und sind als übertragbare Architekturmuster für eigene Projekte gedacht.
Die InduSmart® BlackLine steht exemplarisch für moderne industrielle Bedienkonzepte mit geschlossener Front, robuster Gehäuseintegration und kapazitiver Touchscreen-Bedienung. Für Entwickler ist daran besonders relevant, wie Frontdesign, Reinigbarkeit, UI-Modernität und industrielle Eignung zu einer belastbaren HMI-Plattform zusammengeführt werden.
Übertragbar ist die Systemlogik: Touchsensor, Display, Frontglas, Gehäuse und Software werden nicht separat betrachtet, sondern als technisch abgestimmte Einheit. Genau dieses Vorgehen ist auch für kundenspezifische OEM-Projekte entscheidend.
💡Tipps aus unserer R&D:
Wenn ein Projekt eine geschlossene, moderne und reinigungsfähige Front erfordert, ist unsere BlackLine ein sinnvoller Referenzrahmen für die Systemarchitektur.
Anwendungen mit funktionalem Fokus oder abweichenden Prioritäten bei Kosten, Bedienlogik und Integrationsgrad zeigen, dass nicht jedes Projekt dieselbe HMI-Tiefe benötigt. Entscheidend ist die saubere Priorisierung von Muss- und Kann-Anforderungen.
💡Tipps aus unserer R&D:
Nicht jede Anwendung benötigt maximale UI-Komplexität. Oft ist eine robuste, klar spezifizierte Funktion wichtiger als eine überfrachtete HMI-Architektur.
Von Menschen konzipiert, mit KI visuell umgesetzt.
Standardmodule und Individualisierung
GETT kombiniert Standardlösungen mit kundenspezifischer Anpassung. Diese Individualisierung kann Abmessungen, Tail-Lage, Frontdesign, Bedruckung, Beleuchtung, Schnittstellen, Materialwahl oder Bedienverhalten betreffen. Für OEMs liegt darin ein wesentlicher Vorteil: Die Lösung lässt sich an Anwendung, Einbauraum und Nutzerprofil anpassen, ohne von null zu starten.
Aus Entwicklersicht ist entscheidend, dass jede Individualisierung technische Wechselwirkungen erzeugt. Ein geändertes Dekor kann die Sensoreigenschaften beeinflussen, eine andere Gehäuseintegration das EMV-Verhalten verändern und ein abweichendes Frontmaterial die Bedienreserve verschieben.
-
Individualisierung immer zusammen mit Risiko- und Machbarkeitsbewertung planen
-
Änderungen am Frontdesign elektrisch mitbewerten
-
Standardmodule als Ausgangspunkt, nicht als Automatismus verstehen
-
Optische Anpassungen als funktionsneutral betrachten
-
Späte Sonderwünsche ohne Re-Qualifikation übernehmen
-
Standard und Custom im Projektprozess vermischen
Das Hintergrundbild wurde von Menschen konzipiert, mit KI visuell umgesetzt.
💡Tipps aus unserer R&D:
Die Stärke der Individualisierung liegt nicht nur in der Anpassbarkeit, sondern in der kontrollierten technischen Ableitung. Jede Änderung muss gegen Funktion, Fertigung und Qualifikation bewertet werden.
Spezifikationen, Normen und Test für Touchscreen-Technologien für HMIs
Für die belastbare Spezifikation von Touchscreen-Technologien für HMIs sind Elektronik, Firmware, Schnittstellen sowie ein vollständiges Projekt-Datenpaket maßgeblich.
Schnittstellen und Firmware
Die elektrische Anbindung erfolgt typischerweise über I²C, SPI, USB oder controllerspezifische Interfaces. Entscheidend sind nicht nur Protokoll und Pinout, sondern Leitungslänge, Bezugspotential, Steckverbinder-Konzept, Diagnosezugang und Störfestigkeit im realen Gerät.
Auf Firmware-Ebene beeinflussen Thresholds, Baseline-Tracking, Scanparameter, Filter, Handschuhprofile, Water-Rejection und Debounce das Verhalten im Feld. GETT-spezifische Individualisierung bedeutet hier häufig, dass Standardparameter nicht ausreichen und ein applikationsbezogenes Tuning erforderlich ist.
-
Debug- und Rohdatenzugriff bereits in frühen Mustern vorsehen
-
Controller-Tuning im finalen Gehäuse durchführen
-
Schnittstellen gegen Ground-Shifts und Einstrahlung absichern
-
Referenz-Settings unverändert in Serie übernehmen
-
Host-Anbindung ohne Diagnose-Pfad freigeben
-
Firmware losgelöst vom mechanischen Aufbau betrachten
Das Hintergrundbild wurde von Menschen konzipiert, mit KI visuell umgesetzt.
💡Tipps aus unserer R&D:
Controller und Firmware sind Teil der Systemintegration. Gute Sensorik kompensiert kein unzureichendes Tuning, und gutes Tuning kompensiert kein ungeeignetes Stack-up.
Test- und Spezifikationsdatenpaket
Für die technische Klärung eines Touch-Projekts sollten folgende Daten möglichst früh vorliegen:
-
Eingabemedien: Finger, Handschuh, Fingernagel, Stift, Werkzeug
-
Frontwerkstoff mit Dicke, Beschichtung, Dekor und optischen Anforderungen
-
Display-Typ, Display-Rauschen, Air-Gap oder Optical Bonding
-
Bauraum, Metall-Umgebung, Erdungspunkte, Gehäusekonzept
-
Temperaturbereich, Feuchte, Reinigungsmedien, Partikelbelastung
-
Elektrische Schnittstelle, Host-Plattform, Kabellängen und Steckverbinder
-
Normanforderungen für ESD, EMV und Umwelttests
-
Zielstückzahl, Variantenstrategie und Anforderungen an Servicefähigkeit
Das Hintergrundbild wurde von Menschen konzipiert, mit KI visuell umgesetzt.
💡Tipps aus unserer R&D:
Je früher reale Stack-up-Daten, Ground-Bezüge und Eingabebedingungen vorliegen, desto geringer ist das Risiko späterer Integrationsschleifen.
Wir freuen uns auf den Austausch mit Ihnen!
Jens Kieselbach
Head of Innovation and Technology
LinkedIn
30 Jahre Fachexpertise | 0,21% Rücklauferquote | 740+ ready-to-use Produkte | 10.0000+ zufriedene Kunden weltweit
- Applikation und Bedienkonzept
- Mechanischer Frontaufbau mit Material- und Dickenangaben
- Display- und Bonding-Konzept
- Leitfähige Umgebungen, Metallflächen und Ground-Architektur
- Elektrische Host-Anbindung und Firmware-Anforderungen
- Umwelt- und Qualifikationsanforderungen einschließlich ESD und EMV
- Prototyping-, Test- und Freigabestrategie
So lässt sich früh bewerten, ob ein Standardansatz ausreicht oder ob Sensorlayout, Controller-Tuning und mechanische Integration applikationsspezifisch ausgelegt werden müssen. Denn, ein gutes Projektbriefing reduziert nicht nur Entwicklungszeit, sondern vor allem Iterationen an Mechanik, Elektronik und Frontdesign.
Das Hintergrundbild wurde von Menschen konzipiert, mit KI visuell umgesetzt.
💡Tipps aus unserer R&D:
Für eine belastbare technische Bewertung sollten bereits zu Projektbeginn Informationen zu Stack-up, Eingabemedien, Gehäusematerial, Displayintegration, Schnittstelle, Umgebungsbedingungen und EMV-/ESD-Anforderungen vorliegen. Je früher diese Parameter bekannt sind, desto zielgerichteter lassen sich Touchscreen-Technologie, Controller und Frontaufbau definieren.
FAQs für technische Entscheider
Warum funktioniert ein Touchsensor im Muster gut, im Seriengehäuse aber instabil?
Weil Gehäusemetall, Erdung, Displayintegration, Tail-Routing, Netzteilumgebung und reale Frontmaterialien das elektrische Verhalten deutlich verändern können. Valide Aussagen sind erst nach Integration in den applikationsnahen Aufbau möglich.
Kann ein Controller per Firmware alle Integrationsprobleme kompensieren?
Nein. Firmware kann filtern, Schwellen anpassen und Fehltrigger reduzieren, aber kein ungeeignetes Stack-up, keine schlechte Ground-Architektur und keine problematische Metallumgebung vollständig kompensieren.
Ist Handschuhbedienung bei PCAP immer möglich?
Nein. Ob Handschuhbedienung funktioniert, hängt von Material, Dicke, Feuchte, Controllerdynamik, Elektrodengeometrie und der gesamten Störumgebung ab. Eine belastbare Aussage ist nur mit realen Handschuhtypen im Endaufbau möglich.
Wann sollte statt 4-Draht besser 5-Draht eingesetzt werden?
Immer dann, wenn die Vorteile resistiver Eingabe erhalten bleiben sollen, aber höhere mechanische Beanspruchung, längere Lebensdauer oder stabilere Langzeitperformance gefordert sind.
Welche Information fehlt in frühen Projekten am häufigsten?
Oft fehlen genaue Angaben zum realen Frontaufbau, zu leitfähigen Umgebungen, zur Erdung und zu den tatsächlichen Eingabebedingungen. Genau diese Punkte entscheiden jedoch maßgeblich über die spätere Funktion.
Das Hintergrundbild wurde von Menschen konzipiert, mit KI visuell umgesetzt.
💡Tipps aus unserer R&D:
Die häufigsten Feldprobleme entstehen nicht durch unbekannte Effekte, sondern durch fehlende Eingangsdaten in der Konzeptphase.
Autor
Wo Erfahrung auf Fachwissen trifft